Project Background
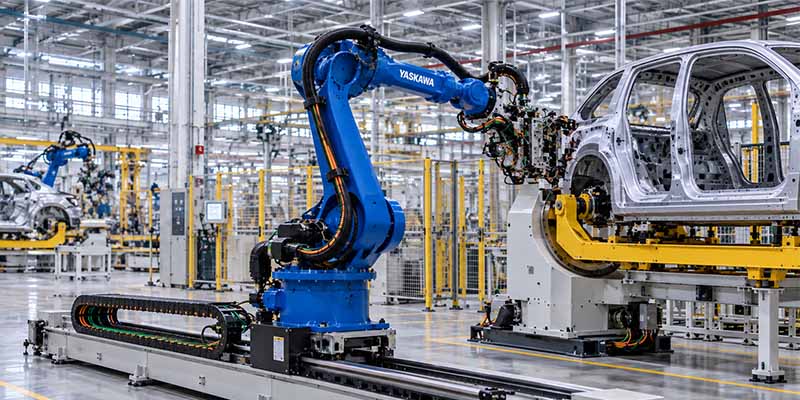
部分机器人工作站除了六轴机器人本体之外,还会配置机器人地轨、焊接变位机、旋转平台等外部运动轴。与机器人本体内部线缆相比,外部轴线路通常需要覆盖更长距离,并且需要跟随地轨或变位机持续往复运动。
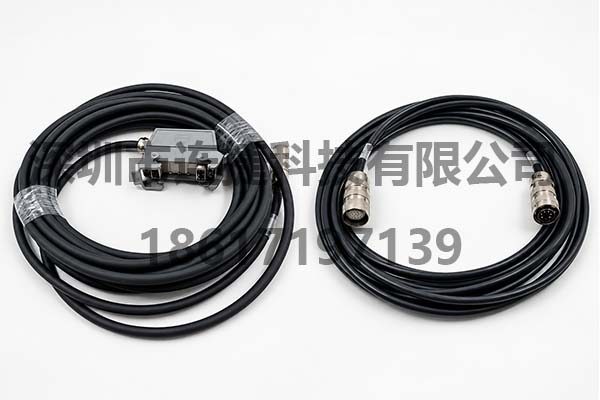
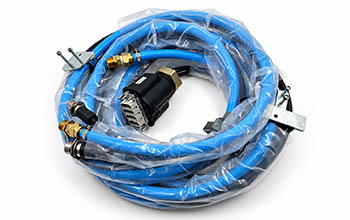
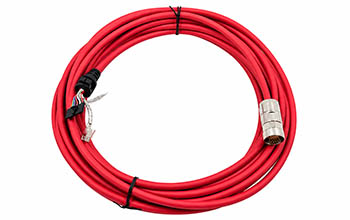
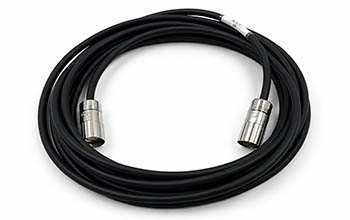
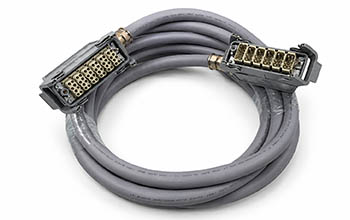
某自动化项目由于现场控制柜、机器人及外部轴设备之间的安装距离与标准配置不同,原有标准长度线缆无法直接使用,同时还需要匹配外部轴伺服电机和编码器接口,因此需要重新定制对应动力线和编码器线。
Customer Challenges
现场设备距离与标准线缆长度不同,线缆过长或过短都会影响安装。
地轨运行过程中线缆需要持续跟随设备往复移动和弯曲。
外部轴同时涉及伺服动力及位置反馈,两类线路需要分别配置。
控制柜、伺服电机及编码器之间的连接器和端子需要准确对应。
Product Used
根据机器人控制系统、外部轴电机型号、编码器接口以及现场实际距离进行线缆匹配与定制。
适用品牌
ABB / KUKA / FANUC / YASKAWA / PANASONIC / KAWASAKI 等机器人品牌
生产确认
根据线缆物料编号、图片、以及提供的图纸,可快速安排生产
Technical Solution
根据控制柜、机器人本体及外部轴之间的安装距离确认线缆长度,避免大量冗余或长度不足。
针对伺服动力和编码反馈线路分别确认线材结构、接口及屏蔽要求。
根据伺服电机、编码器和控制系统的连接定义完成连接器匹配,降低现场改线风险。
针对地轨或变位机持续往复运动工况,结合拖链、布线方式及弯曲半径选择适合的线材和防护结构。
Related Product
提供机器人品牌、设备型号、线缆料号或现场照片,我们可以根据实际应用协助确认对应产品及定制方案。