Project Background
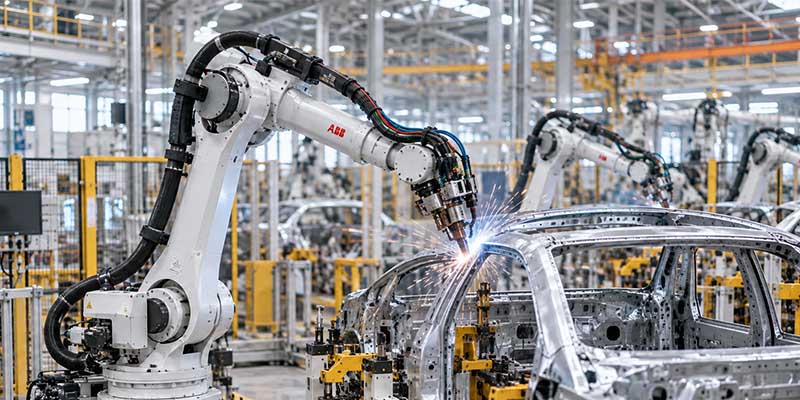
汽车焊装生产线通常配置大量六轴工业机器人,用于车身点焊、搬运及工件定位等连续作业。在长期运行过程中,机器人本体线束需要跟随各关节反复进行弯曲、扭转及旋转,同时还会受到焊接飞溅、粉尘、油污及机械振动等环境因素影响。
某汽车制造项目在设备维护过程中发现,部分机器人本体线束出现护套磨损、内部导体疲劳及接口接触异常等情况,因此需要重新确认适配线束,并针对实际运行工况提高线束的柔性和防护能力。
Customer Challenges
机器人焊接过程中各关节持续高速运动,本体线束需要承受长期重复弯曲和扭转。
焊接飞溅、粉尘、油污及机械振动会增加线束护套和连接位置的磨损风险。
本体线束通常包含动力、编码及控制线路,不同机器人型号的连接器和端子定义存在差异。
焊装生产线连续性较强,维修时需要尽快确认对应型号并完成线束更换。
Product Used
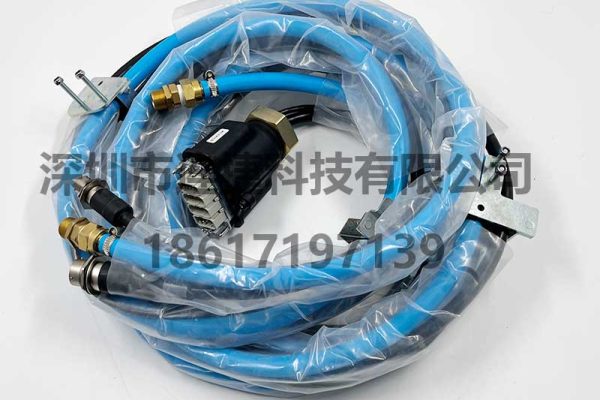
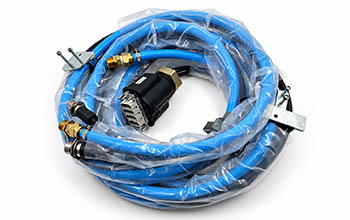
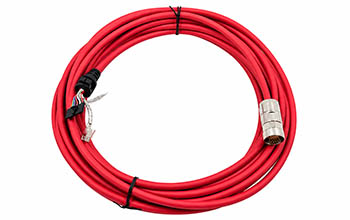
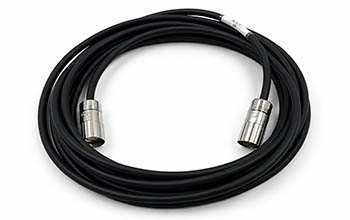
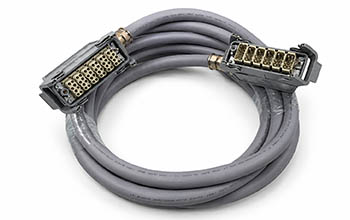
根据机器人型号、原线缆料号、接口配置及安装位置,对机器人本体内部的动力、编码反馈和控制线束进行匹配。
适用品牌
ABB / KUKA / FANUC / YASKAWA / PANASONIC / KAWASAKI 等机器人品牌
生产确认
根据线缆物料编号、图片、以及提供的图纸,可快速安排生产
Technical Solution
根据机器人关节运动方式选用适合动态弯曲和扭转应用的线材结构,降低长期运动造成的机械疲劳。
根据机器人内部固定位置、运动范围和原线束走线方式,对线缆长度、分支位置及固定点进行确认。
根据原线缆料号、连接器规格及端子定义进行接口匹配,确保线束能够直接连接现有机器人系统。
线束组装完成后进行导通、接线关系、连接器及外观检查,降低现场安装异常风险。
Related Product
提供机器人品牌、设备型号、线缆料号或现场照片,我们可以根据实际应用协助确认对应产品及定制方案。