Project Background
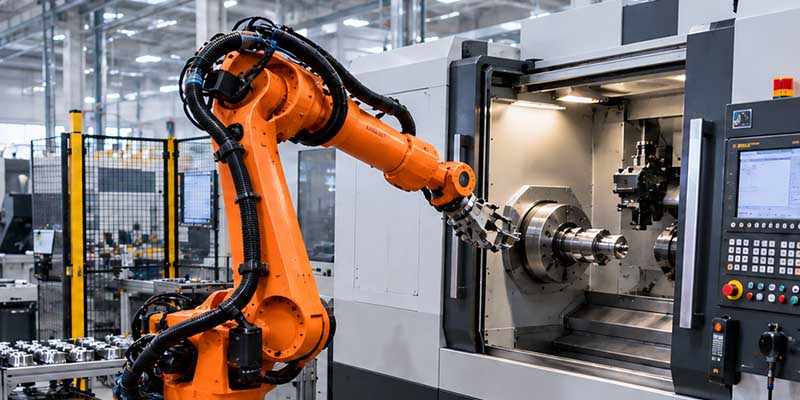
数控机床自动上下料系统通常由六轴机器人、CNC机床、料盘及末端夹具组成。机器人需要在料盘、机床和检测工位之间持续往复运动,而末端夹具通常同时包含电气信号线、传感器线路及气管等多种管路。
某机床自动化项目原有线路采用分散布置方式,在机器人高速运动过程中容易发生线路拖拽、相互缠绕及局部磨损,同时给设备维护和线路排查带来不便。因此客户需要通过机器人管线包对末端线路进行统一整理和防护。
Customer Challenges
夹具可能同时涉及传感器信号、电磁阀、电源及气路等多种线路。
线路长度或固定点设计不合理时,容易在机器人动作过程中产生拖拽和碰撞。
高速、重复上下料会使线路与机器人本体、支架或周边设备持续摩擦。
多条线路分散安装,发生异常时排查和更换较为复杂。
Product Used
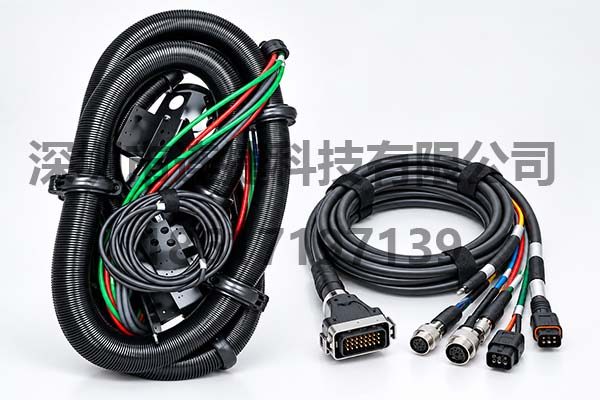
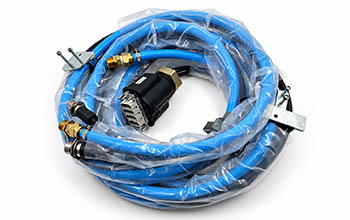
根据机器人型号、末端夹具接口、工具线路数量及机器人运动范围,对管线包内部结构、长度和固定方式进行配置。
适用品牌
ABB / KUKA / FANUC / YASKAWA / PANASONIC / KAWASAKI 等机器人品牌
生产确认
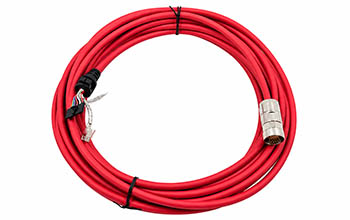
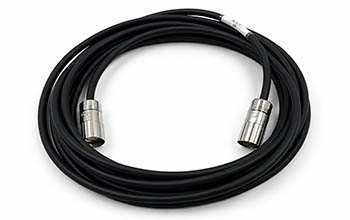
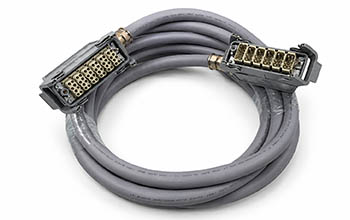
根据线缆物料编号、图片、以及提供的图纸,可快速安排生产
Technical Solution
将末端工具所需的电源、控制、传感器及气路统一整理到机器人管线包内,减少线路散乱。
根据机器人实际运动轨迹确认管线包长度、弯曲半径和固定位置,降低过度拉伸风险。
针对机加工环境中的油污、金属屑和机械摩擦,为管线包增加相应的耐磨和防护结构。
根据夹具、传感器、阀岛及其他末端设备的接口要求,对内部线束和连接器进行配置。
Related Product
提供机器人品牌、设备型号、线缆料号或现场照片,我们可以根据实际应用协助确认对应产品及定制方案。